在Anthropic 最新旗舰 Fable 5.2在具身领域“大杀四方”的当下,智元近日发布终身具身智能框架LIFE,该框架将持续感知、长期记忆与能力复用结合,用于支持机器人在任务执行期间及任务间隔期获取环境信息,并将历史观察用于后续决策。
通用大模型来抢具身“饭碗”
在Fable 5.2官方演示中,由该模型控制的机器人可以轻松地完成解魔方、拧瓶盖、画机器人等一系列操作任务。另外,在公开的 RoboDojo 基准测试中,Fable 5.2 也取得了 64.9% 的成绩。Anthropic表示,这一表现不仅超过了使用相同测试框架的其他前沿模型,也超过了大多数专门为机器人控制而开发的AI系统。
这一进展对具身智能赛道的冲击不容忽视。过去业界普遍认为,机器人需要专门训练具身模型和世界模型,以解决空间理解、动作规划和长程控制等问题。而此次Fable 5.2以通用大模型身份实现这一幅度的跃升,直接引发市场对专用具身AI公司竞争格局的重新审视。
智元的具身智能框架LIFE在原本机器人“理解指令—调用工具—等待结果”的基础链路上增加了持续运行的感知与记忆链路,使系统能够在工具运行时跟踪相关条件,并将值得记录的变化保存为可检索的历史信息。
框架由三部分协同构成:轻量决策模型“RoboBeats”负责条件跟踪与事件发现,判断何时需要触发响应或记忆写入;可塑性记忆模块“Plastic Memory”保存选中的原始画面及结构化记录;能力复用机制“EDM”(Explore–Distill–Mount,探索—提炼—挂载)将问题求解过程中形成的方法转化为经过验证的工具与技能。三个模块与多模态大模型驱动的智能体协同运行。
给机器人装上“心跳+记忆”
智元方面表示,所谓“终身”,与传统具身智能框架的差别在调度单位:传统具身智能系统以单个任务为中心,接收指令、感知、规划、执行,任务结束即重置状态。但在任务执行期间及任务之间,物理环境仍在持续变化。LIFE 通过持续监测环境、选择性保存观察并复用任务解决方法,探索机器人如何积累和利用跨任务的方法。
智元团队口中的“心跳”即RoboBeats, 是一个轻量决策模型(Decision Model),支持0.8B、2B和4B三种参数规模。模型不逐帧生成文本回答,而是读取 true/false标签的得分,判断自然语言描述的条件是否成立。例如“电梯门是否打开”“抓取动作是否完成”等问题,智能体可设置持续监测的条件。在没有新任务指令时,系统仍可检测新事件,筛选值得记录的观察,再由写入模型生成描述并保存相应画面。
记忆方面,由于采集时难以预判哪些细节将用于后续任务,则由可塑性记忆分别保存原始画面和当前解析结果——原图保留现场信息,结构化记录(JSON)保存时间、位置、人物与物品等线索。执行智能体通过工具快速检索已有记录;具备文件读取和编程能力的编程智能体,则可回看原图、提取新信息,并补充字段与索引。
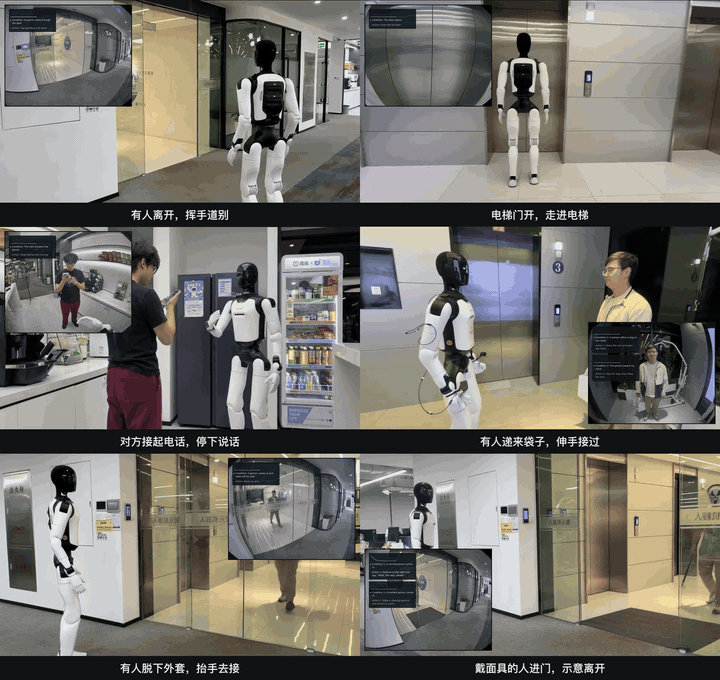 条件成立即行动:大图为第三人称视角,小窗为机器人第一视角。智元供图
这一机制使记忆既支持历史信息检索,也可根据后续需求更新。在基于 24小时真机录像的案例研究中,远征A3 Ultra 连续采集一天的第一视角视频,团队随后通过离线回放构建记忆,并开展历史信息问答。团队围绕当天记录设置了6个问题,每题测试3次。在使用相同的 GPT-6.1-sol 问答模型的条件下,LIFE得分为 29.5/30 分,平均回答用时 80.6 秒;同样获得已构建记忆的Codex B对照组得分为28.5/30分,平均回答用时近10分钟。
智元说可以走到AI那一侧
从两个多月前的 GPT-6 Astra 到现在的 Claude Fable 5.2,它们秀出的花式操作能力,让行业看到了通用大模型驱动机器人的更多可能。
但演示中的成功和仿真测试中的高分,是否就意味着机器人已经掌握了真正通用的物理操作能力?在不久前的智元AI日上,智元联合创始人、联席总裁姚卯青就直面过这个问题,基础模型确实具备很强的闭环任务能力,但动作非常慢。人做30秒、1分钟的事情,大模型一点点试,可能要一个小时、两个小时才能有一定概率完成。更关键的是成功率,在涉及力触反馈和高动态控制的“最后一公里”操作环节,大模型测试成功率“基本完全是零”,因为它先天不具备操作能力,也没有学习过力与接触。
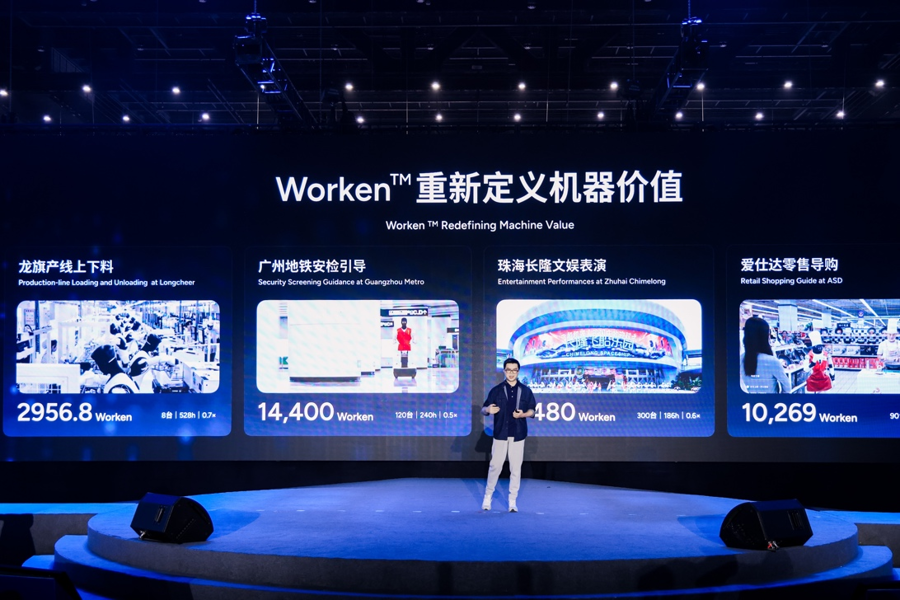 智元定义“智元”,到了给机器人定KPI的时候了
以拧瓶盖为例,机器人手指要准确找到抓握位置,施加合适的力度,并根据瓶盖转动、指尖打滑的程度及时调整动作。几毫米的位移、细微的受力变化,都决定了一次操作能否成功。
不过大语言模型的进化速度不能小觑,对于OpenAI、Anthropic、谷歌对物理世界的“步步紧逼”,智元也有“后招”。智元联合创始人彭志辉表示:“AI要击穿具身智能,我们也可以走到AI那一侧。”

