继在今年7月举行的世界人工智能大会(WAIC)上首次发布两大技术后,在昨天的2026智元创新日上,智元酷拓带来了四足机器人“灵越”与“灵途”两大核心技术的最新迭代成果。
从技术首发到能力进阶,“灵越”持续突破复杂地形通行效率难题。 面对楼梯、高台、障碍物、窄道等多样地形,传统四足机器人往往需要通过手动或预设来切换运动模式,增加操作与开发成本。“灵越”全地形智能运动引擎展示全新的“自动挡”能力。通过融合强化学习运控与感知运控,机器人能够根据地形变化自主调整运动策略,实现地形识别与步态自动切换,减少不同地形间反复切换模式的需求,提升复杂环境下的通行效率,并降低二次开发门槛。
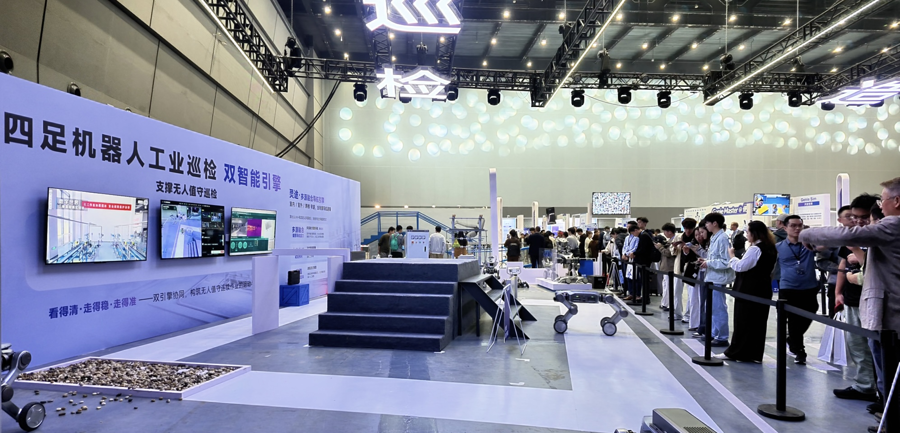
从坐标导航到语义理解,“灵途”持续拓展自主导航能力边界。 针对大型工业环境中导航任务配置复杂的问题,“灵途”全域自主导航引擎展示 VLN(视觉-语言导航)语义导航能力。该技术结合视觉大语义模型与具身导航大模型,使机器人能够理解自然语言中的目标、方位与空间关系,并结合视觉感知和地图信息主动寻找目标,让导航从前往指定坐标进一步走向理解业务目标,简化任务配置与开发流程。
从WAIC技术首发到本次创新日能力落地验证,智元酷拓持续聚焦感知运控、自主导航两大核心方向迭代。目前,智元酷拓四足机器人已在安防巡逻、工业巡检场景落地部署。未来,智元酷拓将继续以真实作业需求为导向,持续攻坚复杂环境应用痛点,推动技术能力转化为场景价值,助力四足机器人在更多行业规模化商用。


