“帮我准备下出门物品。”接到这一指令后,机器人需要先查询天气预报,再根据天气情况判断应该携带哪些物品。如果明天阳光充足,就准备防晒霜;如果天气转雨,则需要带上雨伞。对人类而言,这一连串判断几乎不假思索,对机器人来说,却涉及任务理解、信息调用、条件判断和动作执行等多个环节。
如何让机器人不只是按照指令执行固定动作,还能根据现实环境的变化自主判断、调整行动,学会“看情况做事”?10月22日,智元正式开源AGIBOT WORLD 2026第四期“具身推理”(Physical Reasoning)数据集。
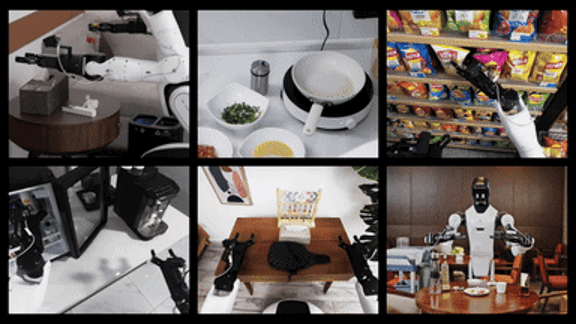
与侧重操作技能的数据不同,本期数据集将任务设计重点从“操作难度”转向“决策难度”,围绕同一任务在不同状态和约束下的决策与执行过程,帮助机器人从完成单项操作走向自主处理复杂任务。
真实世界中的任务,往往没有一套适用于所有情况的固定操作流程。例如,要将客房迷你吧中的饮料补充至3瓶,机器人需要先辨别空瓶与满瓶,清点现有数量,再决定回收和补充多少瓶。面对不同的初始状态,即使任务目标相同,机器人需要采取的行动也可能不同。又如,从多个抽屉中寻找洗漱用品,机器人不仅要识别物品,还要记住已经检查过哪些抽屉,避免重复搜索。
要让机器人自主完成这些事,只有“如何执行动作”的数据远远不够——必须有“如何根据目标与条件做出决策”的数据。第四期数据集正是围绕这个缺口构建。
据介绍,AGIBOT WORLD 2026第四期“具身推理”数据集围绕物品数量、遮挡关系、位置占用和任务进度等因素,构造同一任务在不同状态下的决策场景,覆盖属性选择、条件判断、操作可行性评估、目标搜索、长程规划、过程记忆等九类核心推理能力,并设置Easy、Medium、Hard三个难度层级,涵盖从基础判断到多目标规划、长程状态维护等不同任务。
除了提供多样化的任务场景,数据集还通过精细化标注,将任务目标、决策过程与实际动作联系起来。数据以任务指令描述完整目标,通过任务阶段、子任务区间和动作步骤等信息刻画任务结构;同时提供详细动作描述及框、点、线等空间标注,明确操作对象、接触位置和运动路径,并记录任务执行结果。这些数据既能帮助研究者训练机器人的任务理解与推理能力,也能支持高层决策和底层动作策略的协同训练。
AGIBOT WORLD 2026是智元围绕具身智能研究推出的开源数据集系列,覆盖五大具身领域研究主题,各主题采用相应的数据采集方法与标注体系。据悉,本期数据集将用于智元即将推出的Agent框架与新一代基座大模型的训练,为机器人理解任务、记忆执行过程和选择动作提供数据基础。

