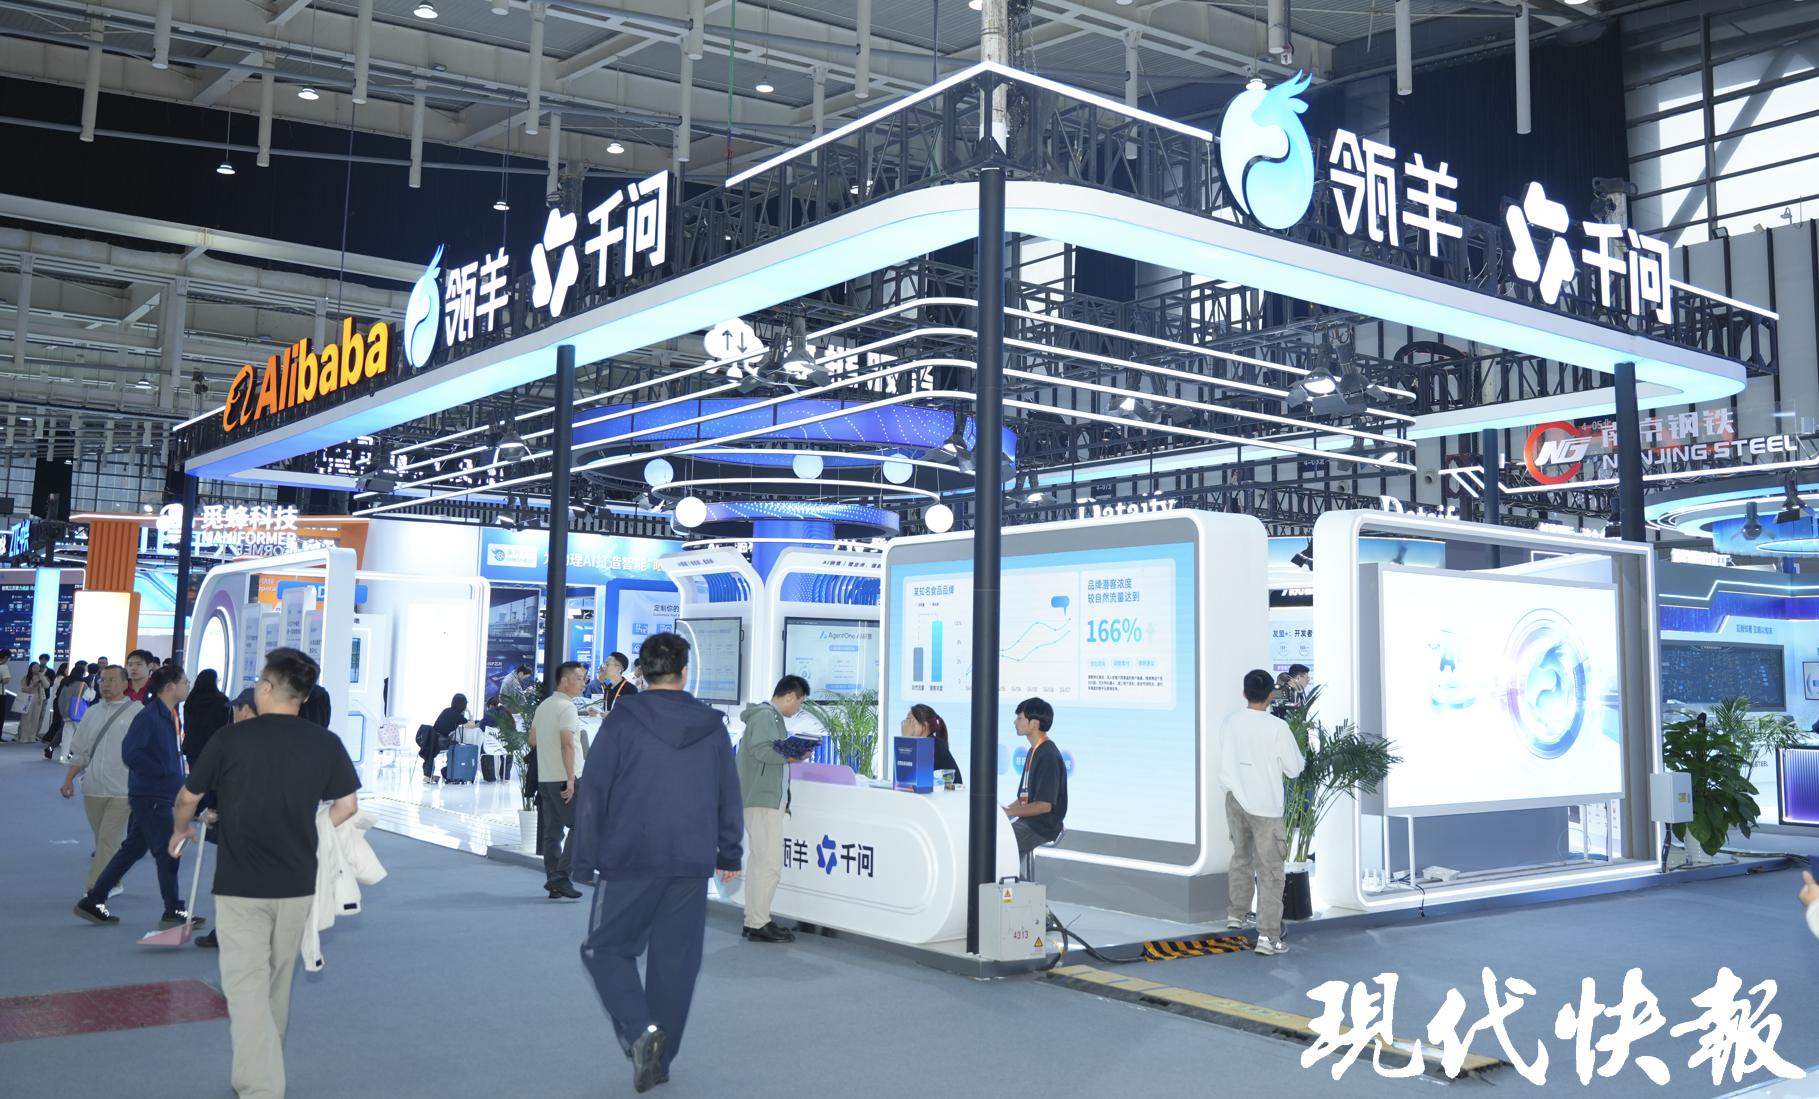
现代快报讯(记者 徐苏宁 文/摄)10月20日,2026物理AI与世界模型大会在南京开幕。大会配套展览设在南京国际博览中心4号馆,面向社会公众免费开放,集中展示物理AI与世界模型领域的最新技术、产品与典型应用案例。
“真实世界是不可逆的。比如一个‘鬼探头’,算法要试在5米刹还是10米刹、往左让还是往右让,现实中没法反复试错。”苏州汤元科技有限公司联合创始人密叶舟说,这正是世界模型的机遇,为智能驾驶端到端强化学习与测试提供无限逼近真实世界的“虚拟世界”训练场,让AI像打游戏一样在里面不断试错、找到最优策略。汤元科技的YOOTTA智能驾驶数据平台就是基于世界模型构建的数据工厂,专注生产智能驾驶模仿学习急需的各类长尾数据:“相较传统数据采集方式,采集效率提升超过5倍,数据处理与训练成本降低超过80%。”
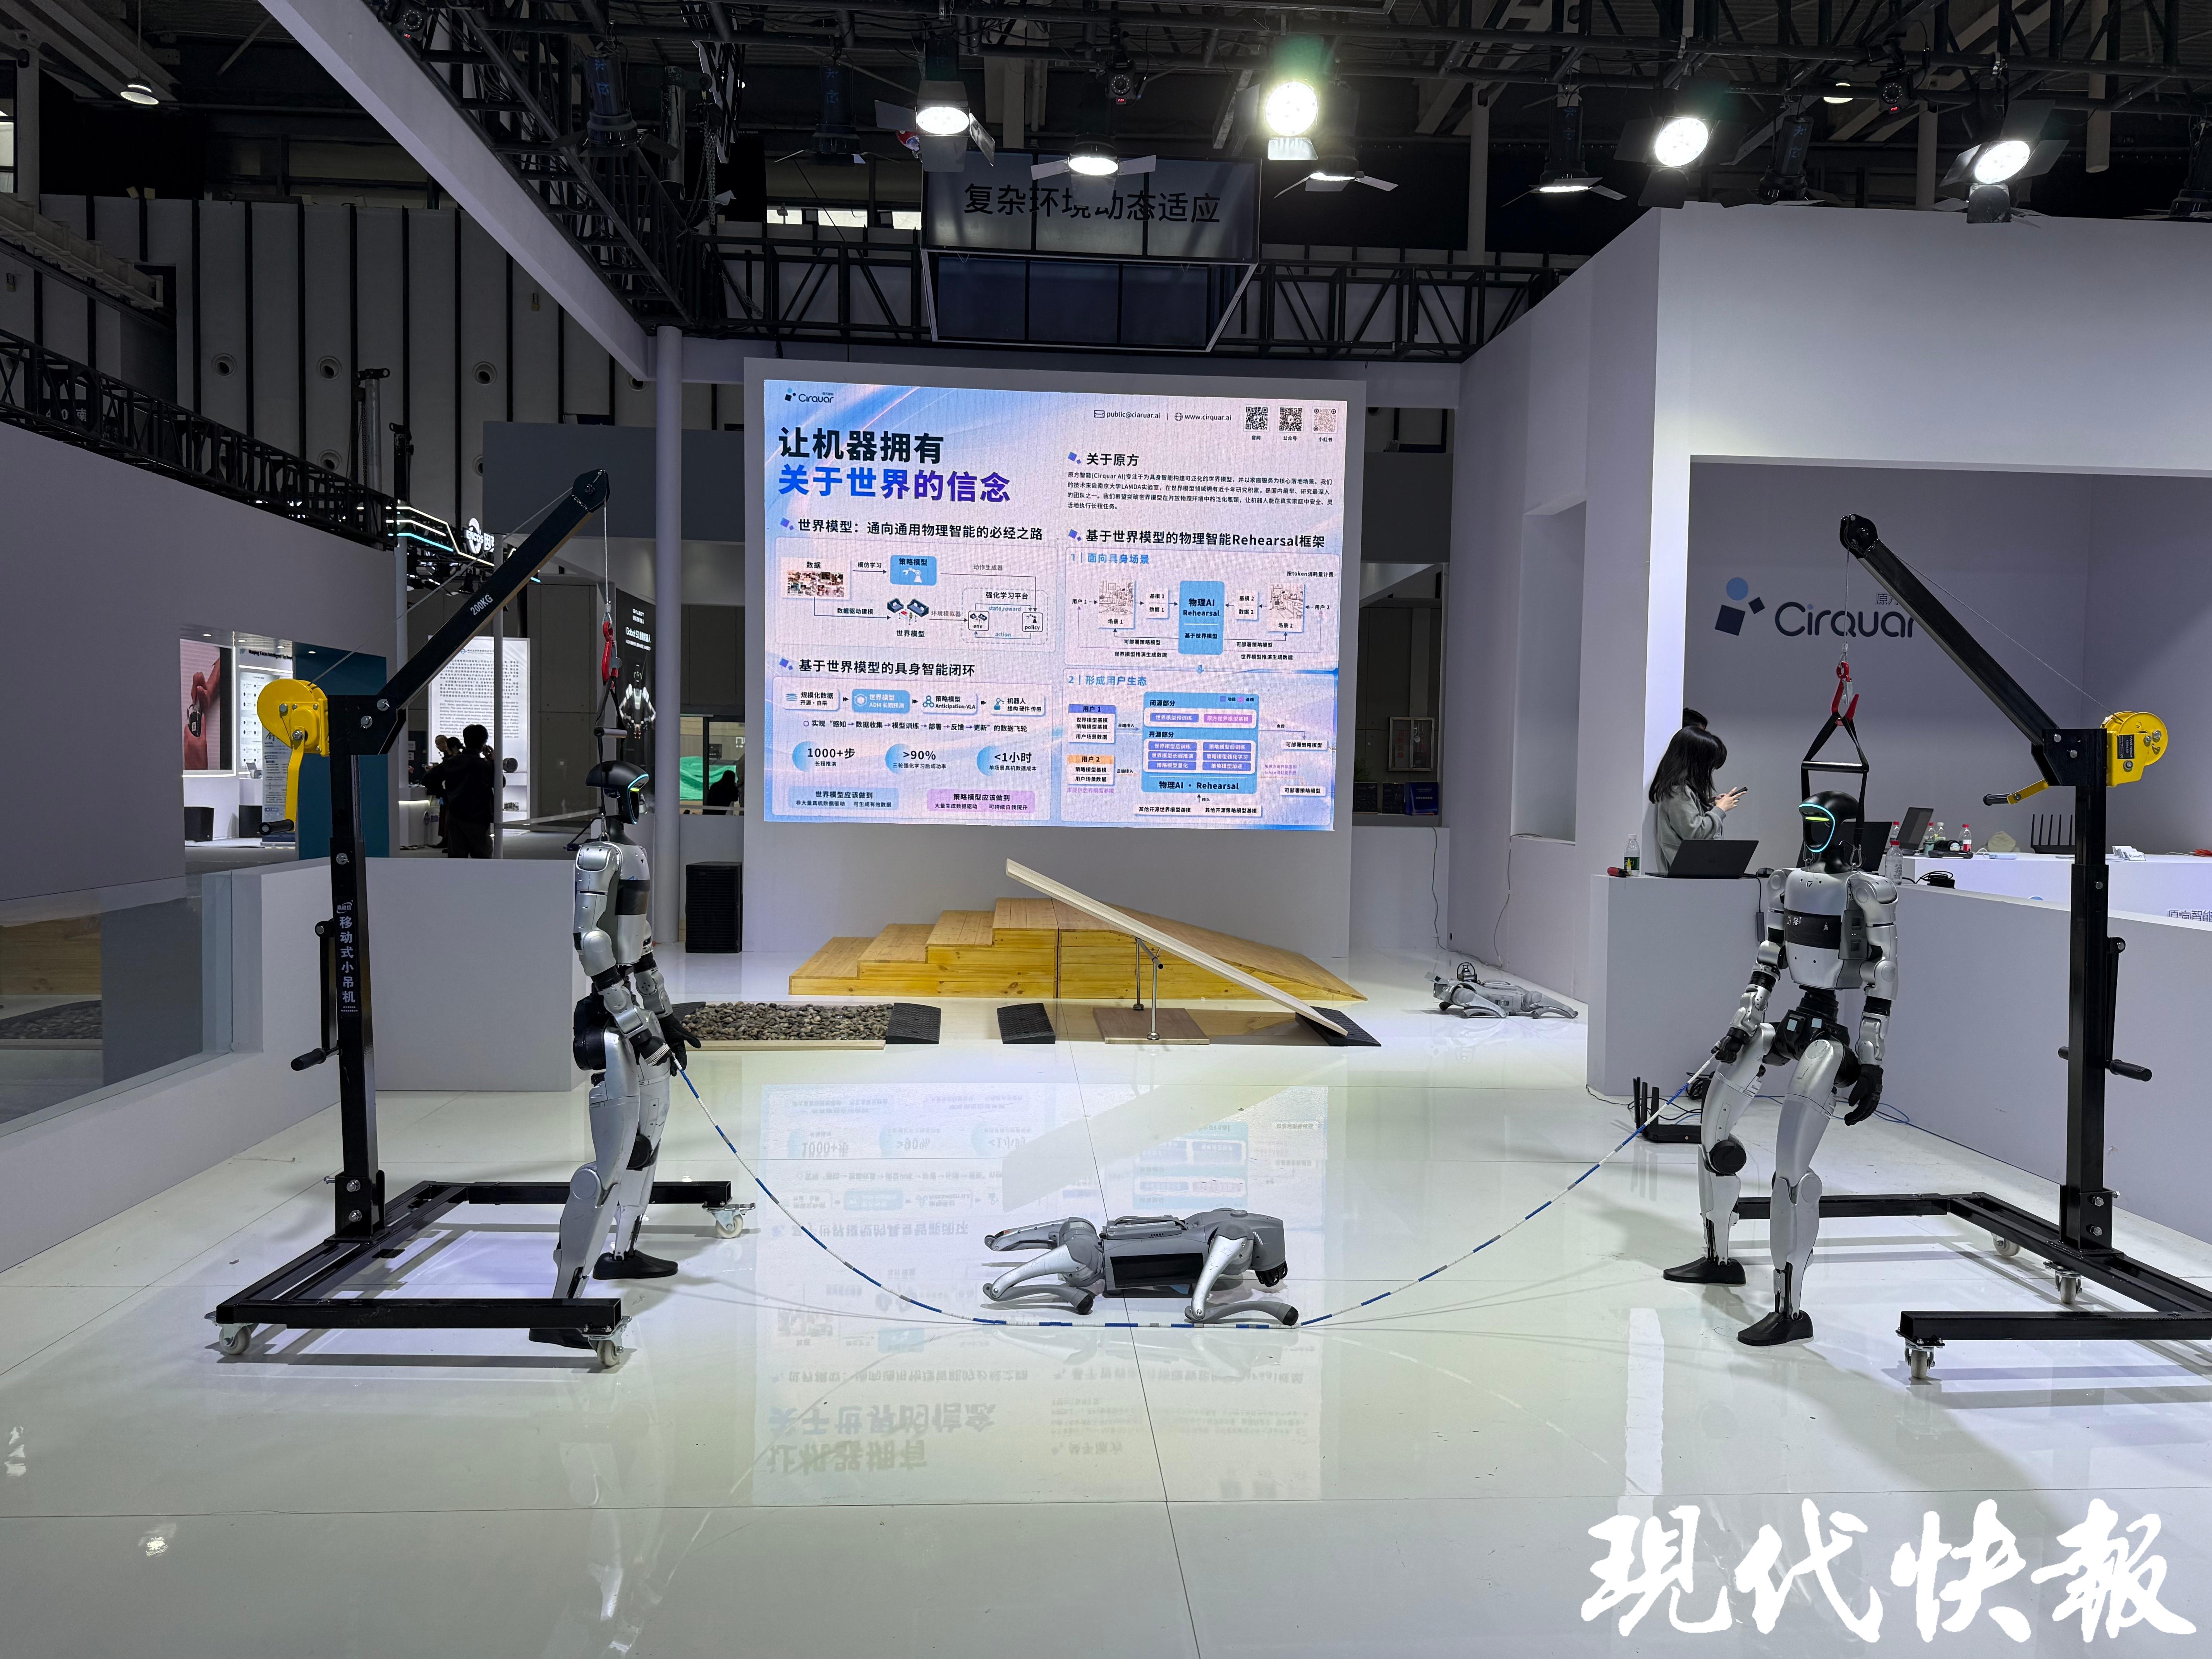
事实上,世界模型能做的和我们很多日常生活都息息相关。把散落的衣物逐一拾起送入洗衣机,将桌面杂物分类归置、整理到位……这些还存在于想象中的机器人家庭服务场景,建邺高新区企业原方智能,正推动它们一步步照进现实。记者还在原方智能的展位看到,两台人形机器人抡起长绳,一只四足机器狗看准绳点纵身跃过,引得观众阵阵惊呼。这套默契“配合”的背后,是一支年轻团队——原方智能背靠南京大学LAMDA实验室,在世界模型领域拥有近十年研究积累。当天在现场讲解的也多是南大在校学生。“我们想用跳绳这种有趣、日常又有挑战性的场景,验证不同机器人之间怎样跨本体协作。”南京大学人工智能学院在读研究生王梓豪告诉记者,其中的难点就在于实时性和对柔性绳的控制,“比如狗跳慢一点,就可能被绳打到。”相关技术未来可迁移到工厂和家庭场景。据介绍,原方智能成立于今年7月。创始人兼CEO、南京大学博士林浩鑫介绍,团队打造基于跨步预测世界模型的物理智能Rehearsal框架,构建起“数据—推演—优化—执行”完整训练闭环。依托这套虚拟预演强化学习平台,机器人在家庭场景中的决策成功率可提升20%以上。
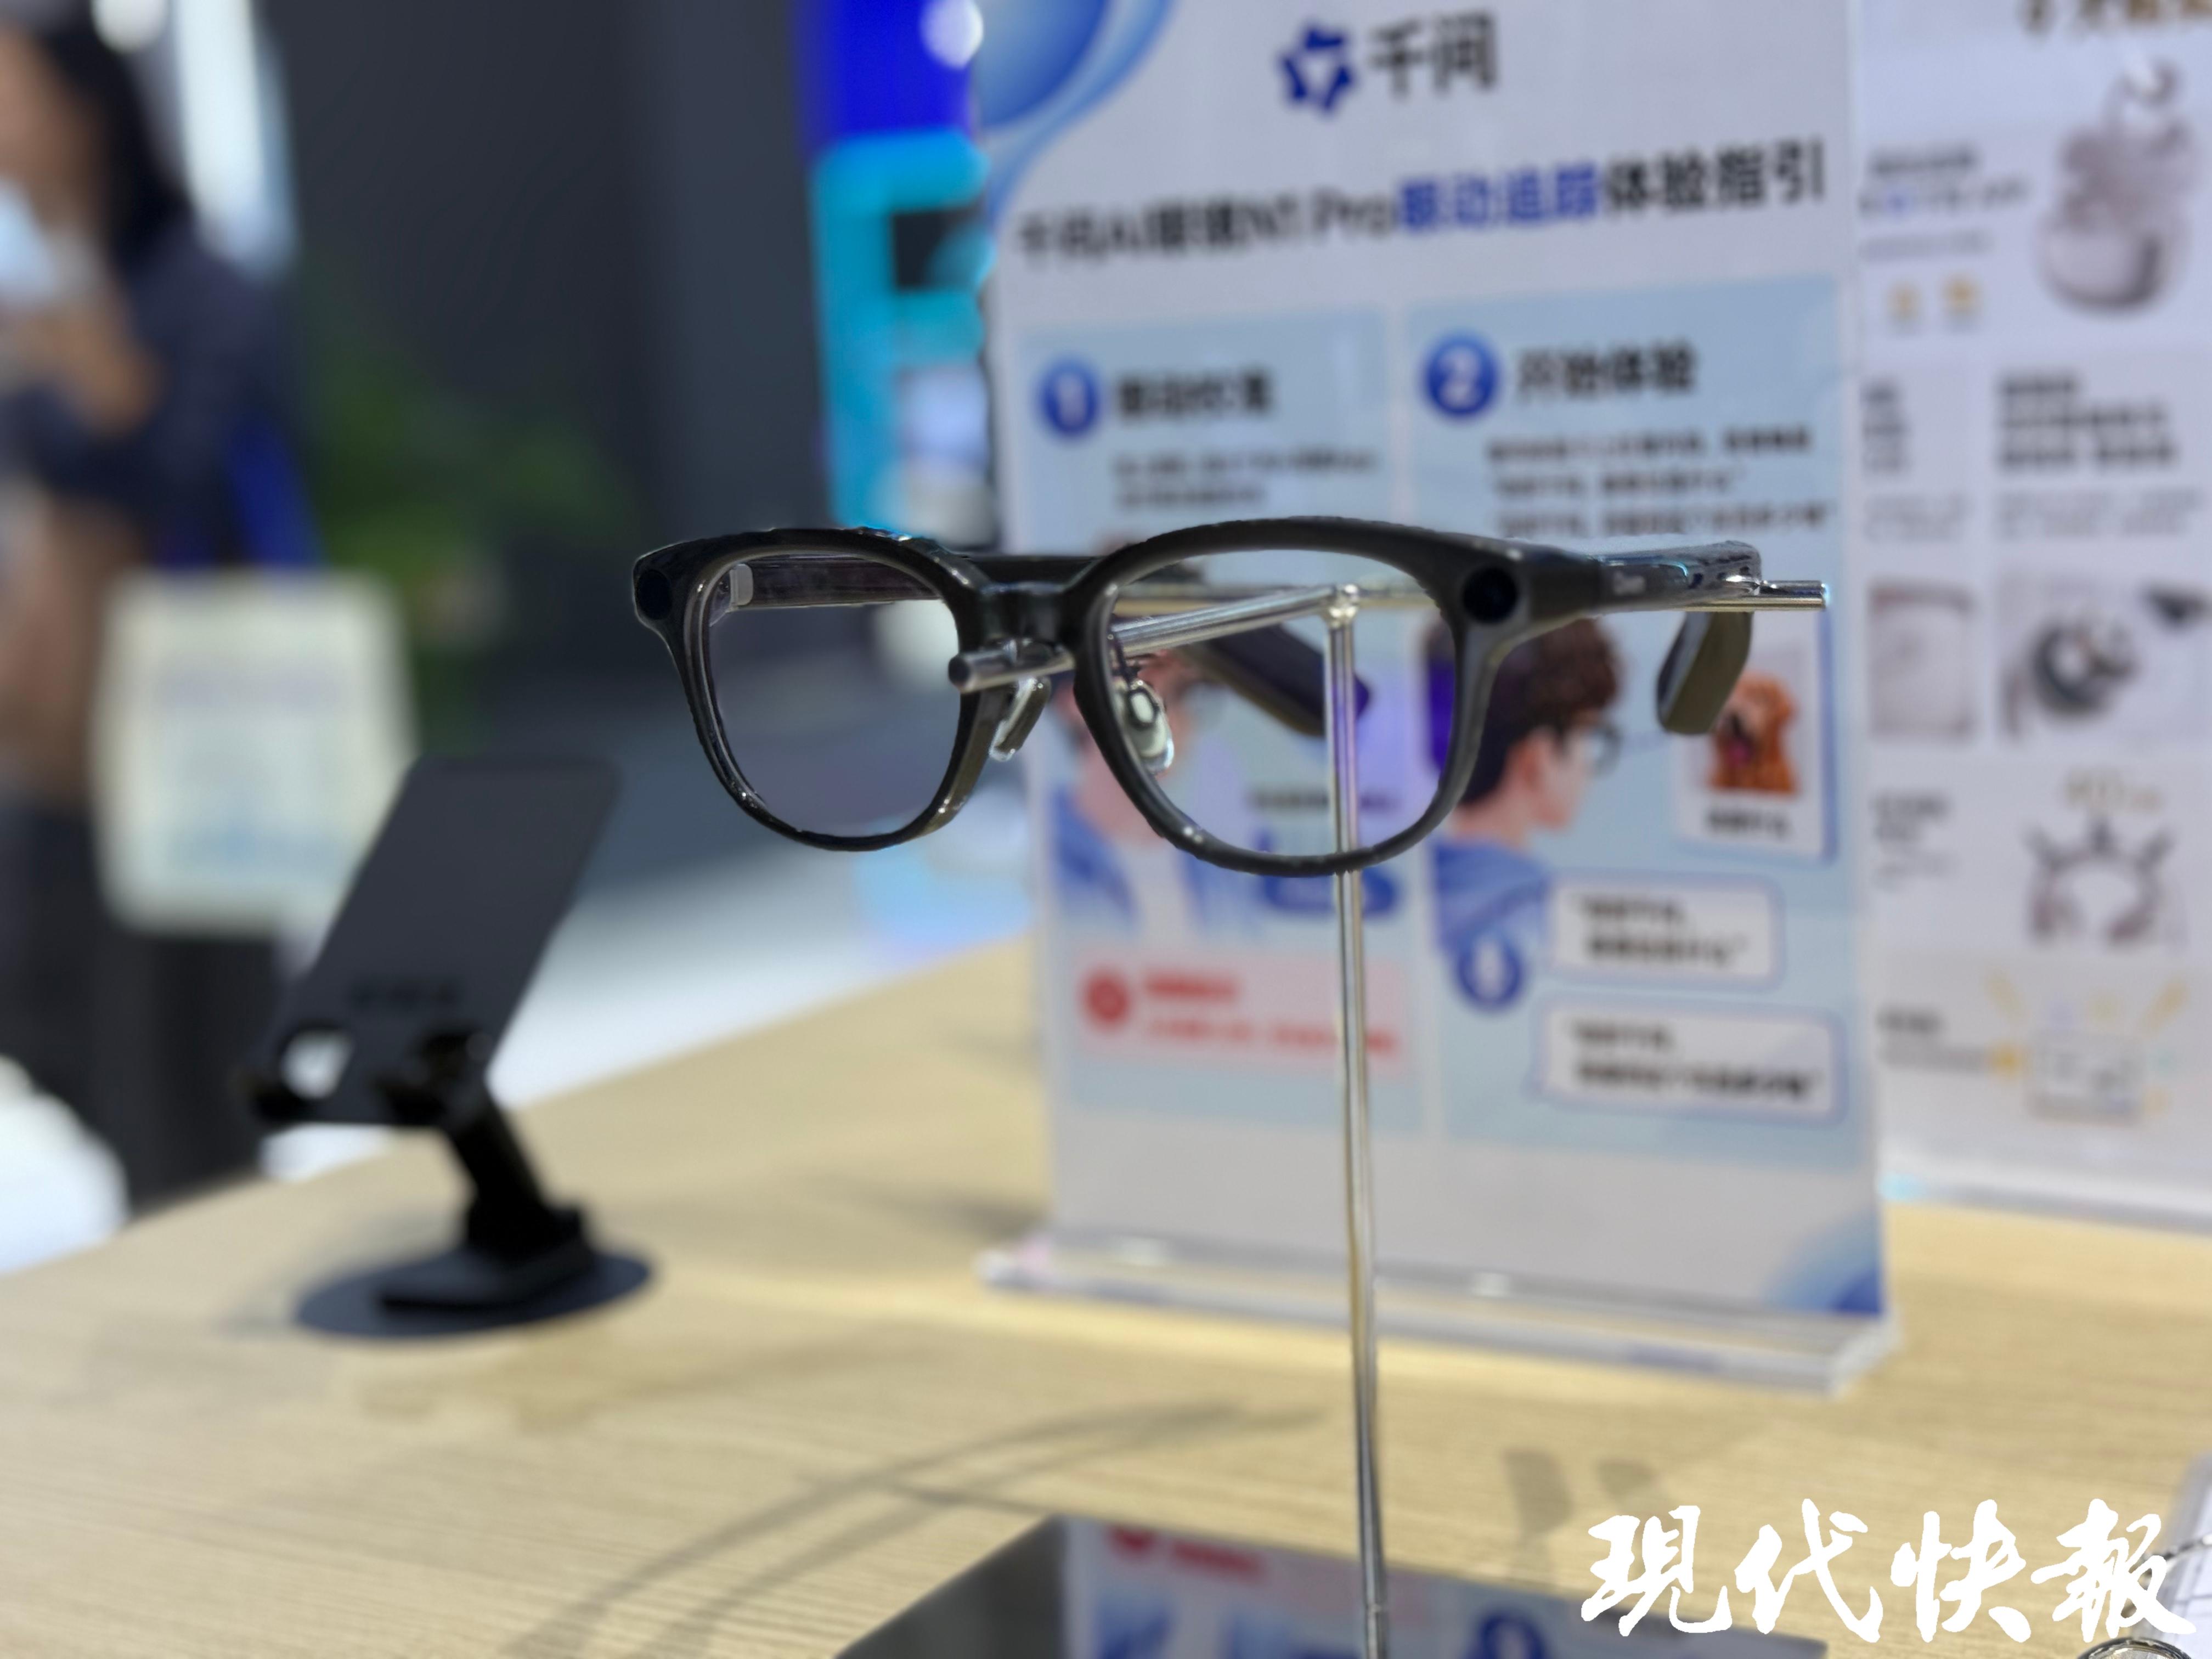
让实验室的成果走出来变成产品,还要看一片土地能不能承载源源不断的创新动能。不管是戴在人身上的消费级AI,还是钻进工厂车间的工业AI,都在江苏找到了“造得出、用得上”的地方。“AI时代最好的交互,是语音加眼动,这比手机的二维交互更进一步,进入了三维交互时代。”阿里巴巴集团千问事业部副总裁宋刚判断。而支撑这类终端走向市场的,正是江苏完备的智能穿戴产业。他介绍,从产业链上游、整机组装到配镜,江苏积淀深厚,千问已将整条产业链落地在江苏。更关键的是丰富的应用场景成就了“用得上”的沃土:戴上AI眼镜做城市伴游、博物馆导览,千问已在南京牛首山以及扬州、苏州等地的文旅探索中跑通闭环。
“我们对AI技术在江苏的落地非常乐观。”北京阿丘科技有限公司高级副总裁李玉萍也表示,作为制造大省的江苏是国家数字经济创新发展试验区,制造业门类齐全、应用场景丰富、数据资源富集,具备物理AI从实验室走向生产线、走向城市运行的坚实基础。据他透露,阿丘已在南京派驻团队,专门支持客户的AI技术落地。
(主办方供图)


