Kim Nam Gyun 是韩国科学技术院(KAIST)的博士后研究员,一次骑车遭遇突降大雨,他想穿雨衣,可单手穿不上,腾不出手来拉拉链。
他想,如果一件雨衣可以自动穿好,那就方便多了。
这听起来像个小念头,但他的研究团队把它变成了一篇严肃的论文。
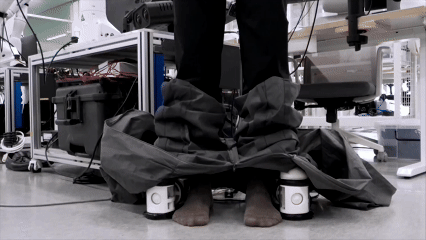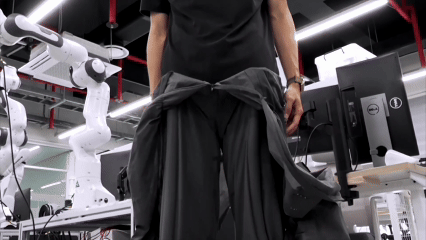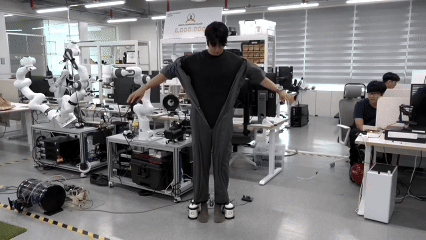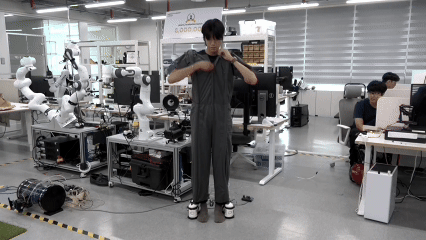
研究团队把由气压驱动的柔软「藤蔓」嵌进服装里,加压之后,藤蔓会带着织物贴近穿着者的身体向上爬,就像常春藤攀附在支架上,即使人不保持静止也能完成。
整个过程大约 10 秒,一套完整的防护服就穿好了。
Ryu Jee-Hwan 教授解释道:这类机器人靠在尖端生长前进,因此能够在弯曲的表面上稳定移动。它可以穿过狭窄的缝隙,顺着周围环境的形状生长,不论表面是滑的、黏的还是倾斜的,都能继续前进。
至于用在哪里,研究者提到了芯片工厂的洁净室和应急服务。
半导体洁净室对更衣有严格的程序要求,工人每次进出需要更换一整套防尘服,步骤繁琐,而且穿戴不当就会带来污染风险。
急救人员在处理化学事故或传染病现场时需要迅速穿上防护装备,而穿戴这类装备通常需要同伴协助。
自穿系统让两种场景都不再需要额外的人手或复杂的训练。
除了专业场景,研究团队也提到了老年人和行动不便者。双手的力量减退、肩关节活动受限,是许多老年人日常穿衣的真实困境。
Ryu Jee-Hwan 在接受采访时说:当所有人都在讨论 AI 时,机械工程同样可以给世界带来变化。
藤蔓机器人
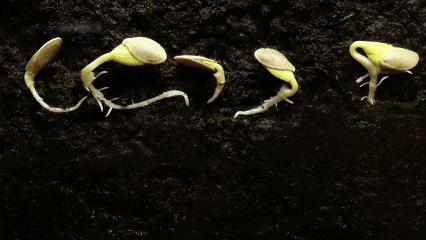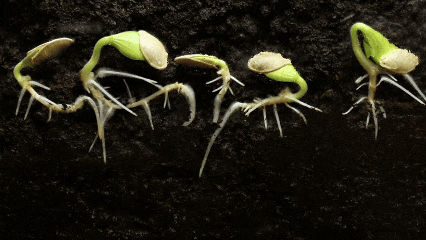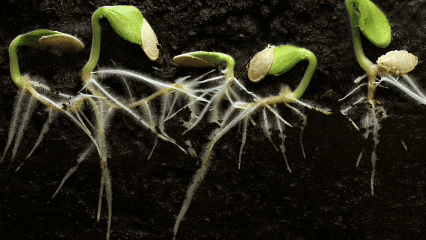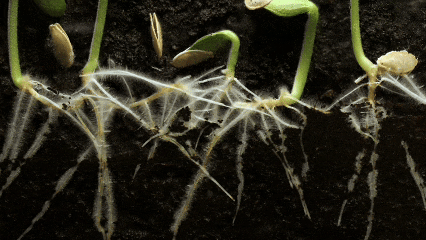
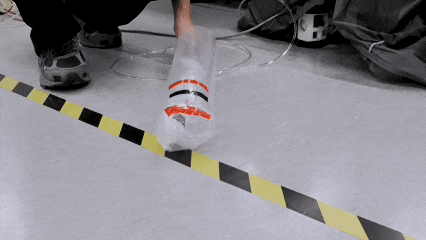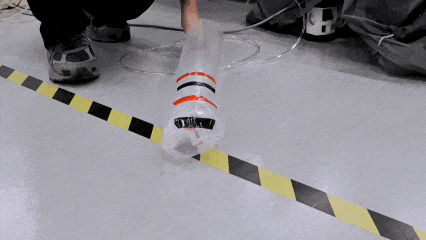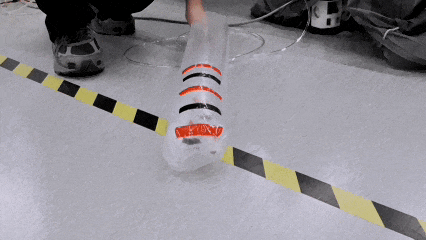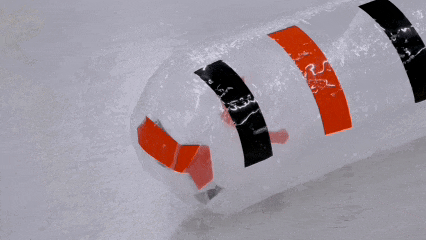
斯坦福大学机械工程系的研究人员在 2017 年就把藤蔓生长的逻辑搬进了实验室。他们做了一根两端密封的软管,像一只翻过来的袜子,折叠在自身内部。当气压从固定的一端泵入,管子的顶端开始向外翻转,就像把袜子从内往外翻,但这个翻转过程不停。
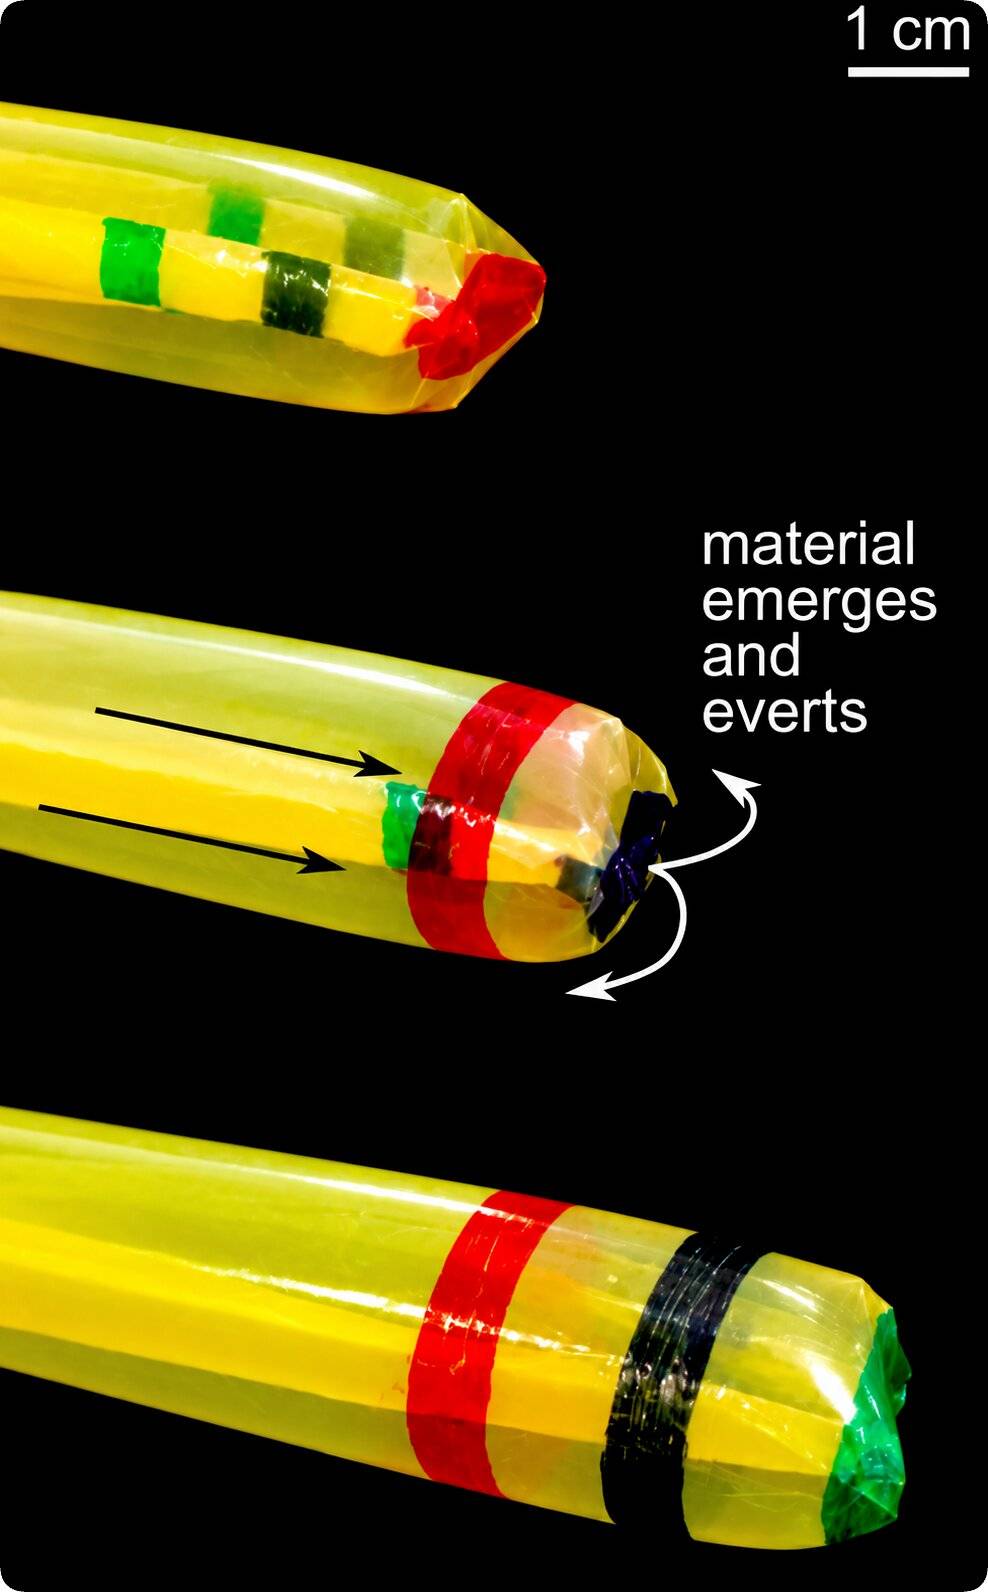
原型机用的是薄塑料膜,材料便宜,气源是普通的压缩空气,整个系统没有电机和传感器阵列。
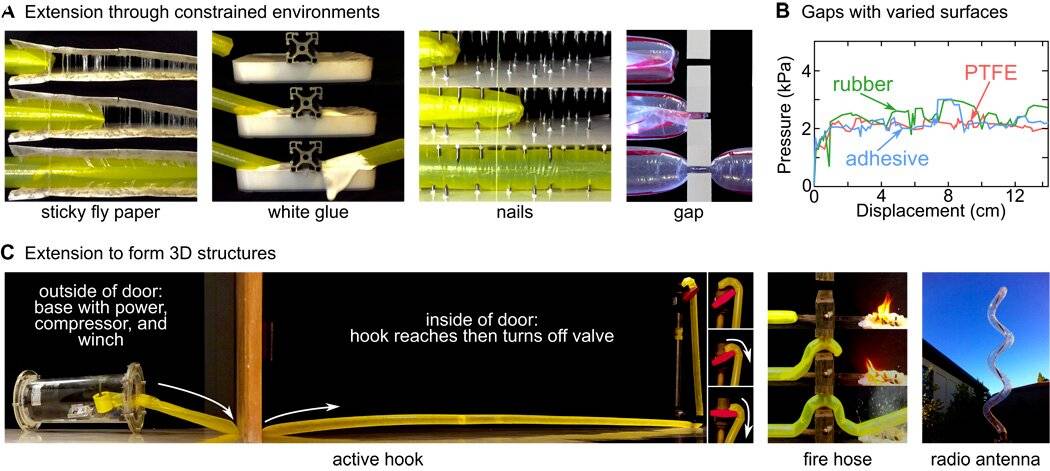
这台机器人能以最高约 35 公里每小时的速度短暂冲刺,能在比自身直径更窄的缝隙里穿过,能举起 100 公斤重的物体,还能在狭小空间里自主盘绕成天线形状。
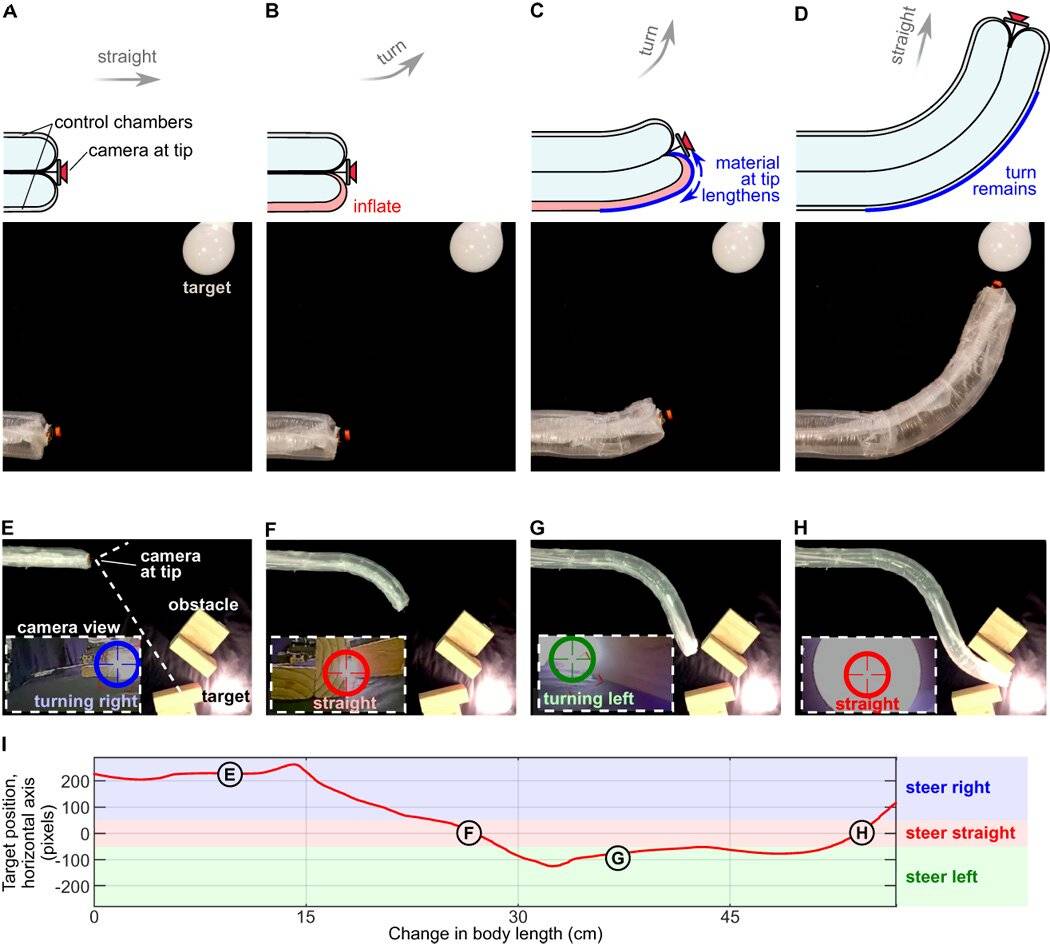
传统机器人移动时,每一节关节都在位移,每一段身体都在承受外部环境的阻力,被夹住就卡死了。藤蔓机器的「身体」保持静止,只有尖端在向前扩展,新材料从内部不断补充到前端。
不规则的空腔、弯曲的通道、表面布满障碍的地形,对传统机器人来说几乎无解,对藤蔓机器人来说不过是改变一下气压分配而已。
插管,缩短的是时间,也是经验的距离
硬质机器人与人体接触时,力量的传递方式往往是刚性的,接触点上的压力集中,容易造成损伤。
软体机器人本身的柔性让它天然适合与人体共存,哈工大和港中大研究出的磁性粘液机器人可以进入人体内,取出我们不慎吞食的电池等异物,还预计用于消化系统的手术,或者将药物输送到人体的特定部位。
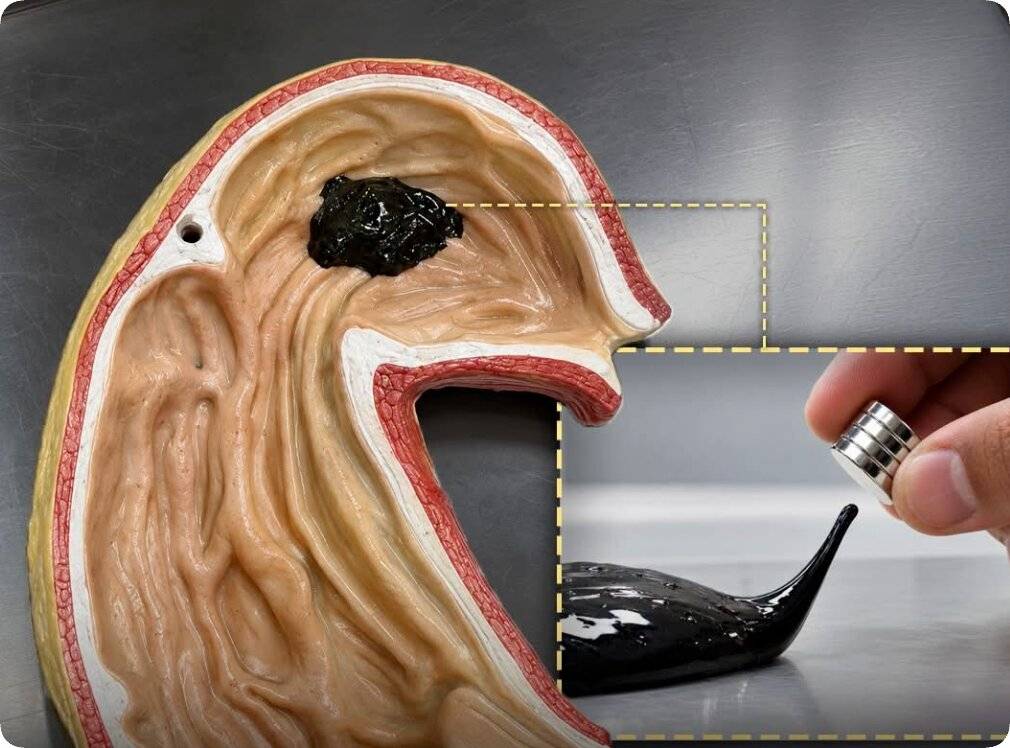
藤蔓机器人的推进方式消除了「推」这个动作,取而代之的是「长」。
研究人员很快意识到,这套逻辑不只适合搜救废墟,它还可以走进别的地方。
气道、消化道、血管,人体内部有大量弯曲的管道,目前的医疗器械在穿越这些结构时大多依赖推力,依赖刚性,依赖操作者的手感。
人体的气道在进化上是为了阻挡食物和异物的。急救插管就是要在这段路里快速、准确地送入一根呼吸管,让氧气得以通过。
据 UCSB 的研究团队统计,在院外的急救现场,气管插管的首次失败率接近 35%。
视频喉镜的出现已经改善了这个处境,但它对操作者的要求仍然不低。操作者需要先目视气道入口,再手动引导管子通过弯曲的解剖路径,这是一套强烈依赖经验和技巧的操作。
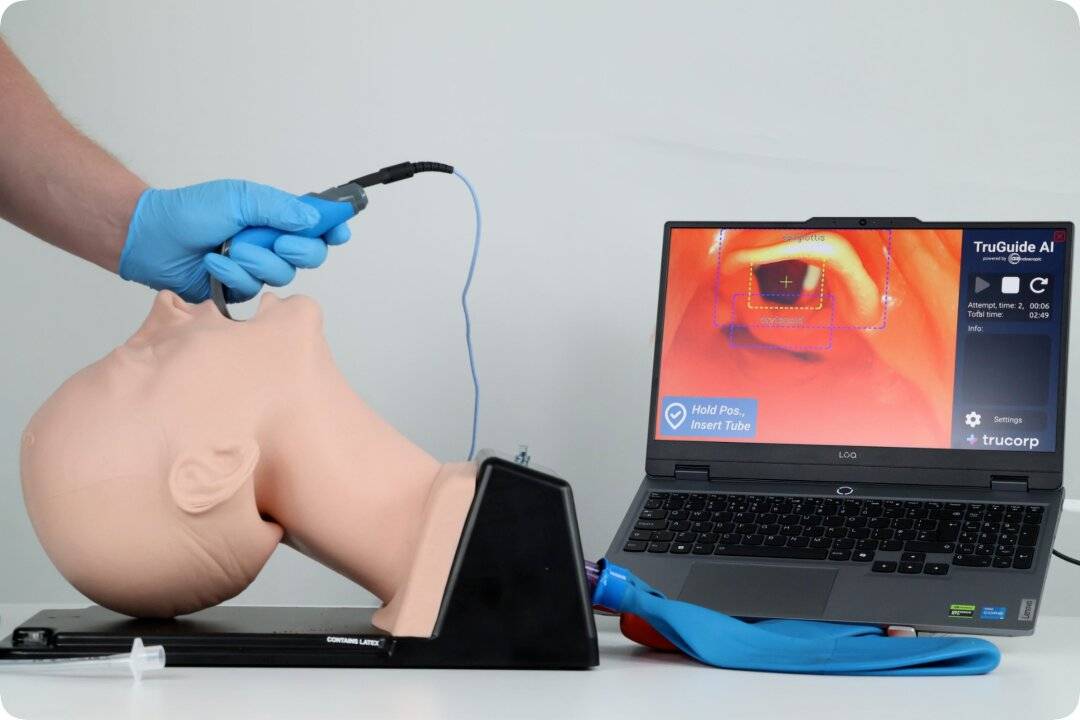
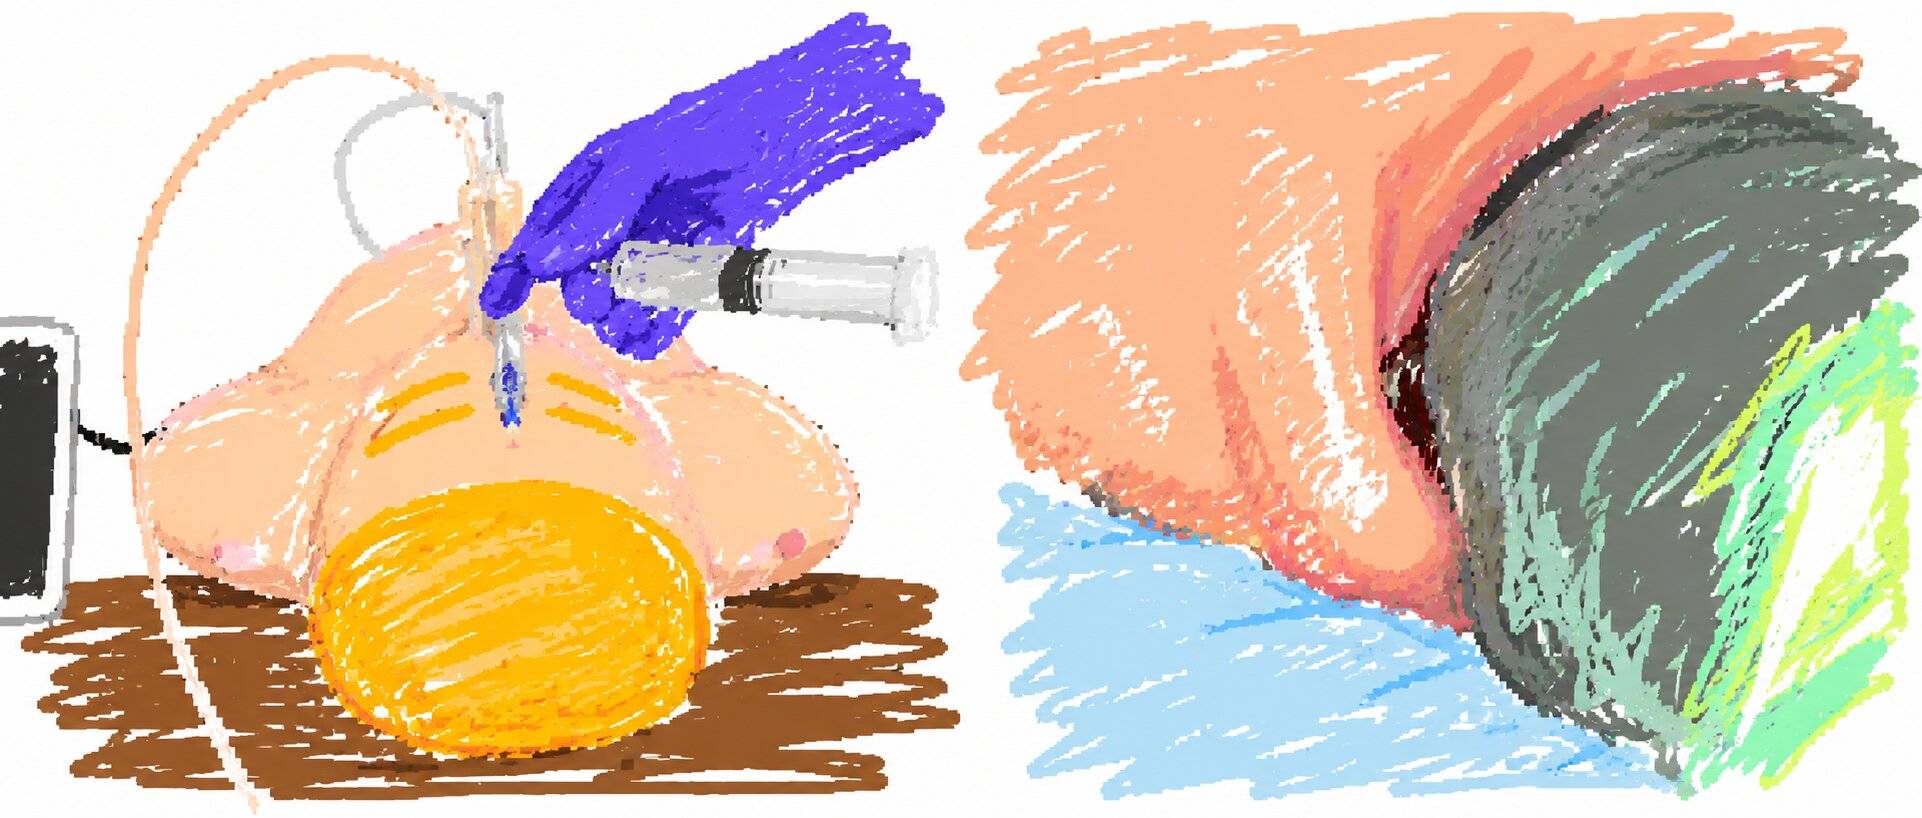
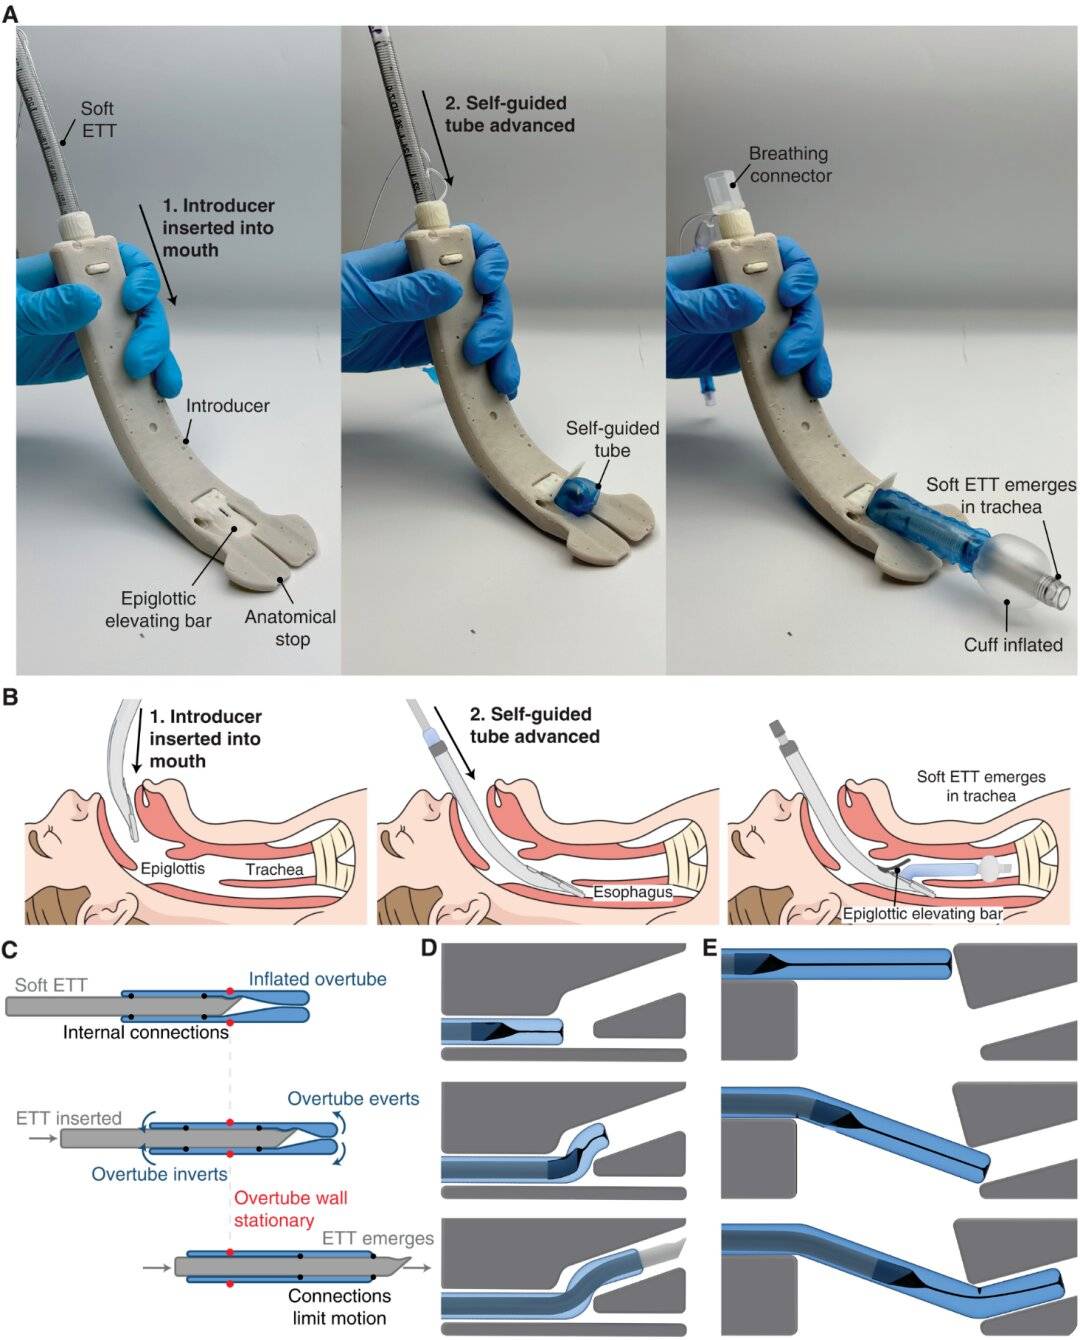
Elliot Hawkes 的团队从藤蔓机器人的基础原理出发,设计了一套软体机器人插管系统 SRIS(soft robotic intubation system)。它不再要求操作者先看清气道,再推送管子。
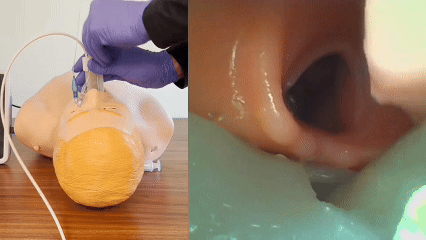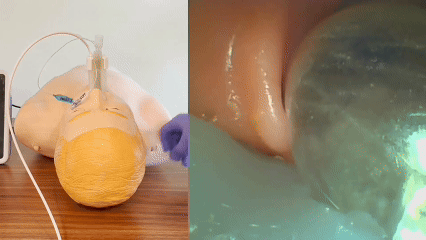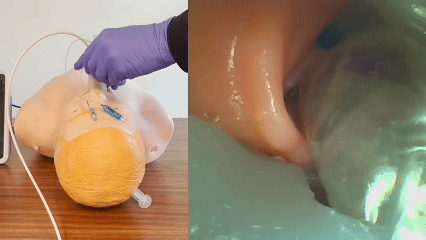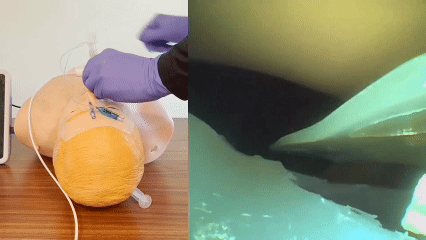
过程中,只有尖端在推进,身体不移动,不产生摩擦,不刮伤气道壁,就像一棵小藤蔓找到了合适的缝隙,然后安静地钻过去。正是这种「无摩擦」的特性,让它能在曲折的解剖结构里自主导航,而不被推着硬走。
测试在尸体上进行,参与者是 8 名急救人员,4 名急救医护技师,4 名辅助急救员,接受的培训时间是 5 分钟。结果,87% 的人在第一次尝试时成功完成了插管,平均耗时 21 秒。
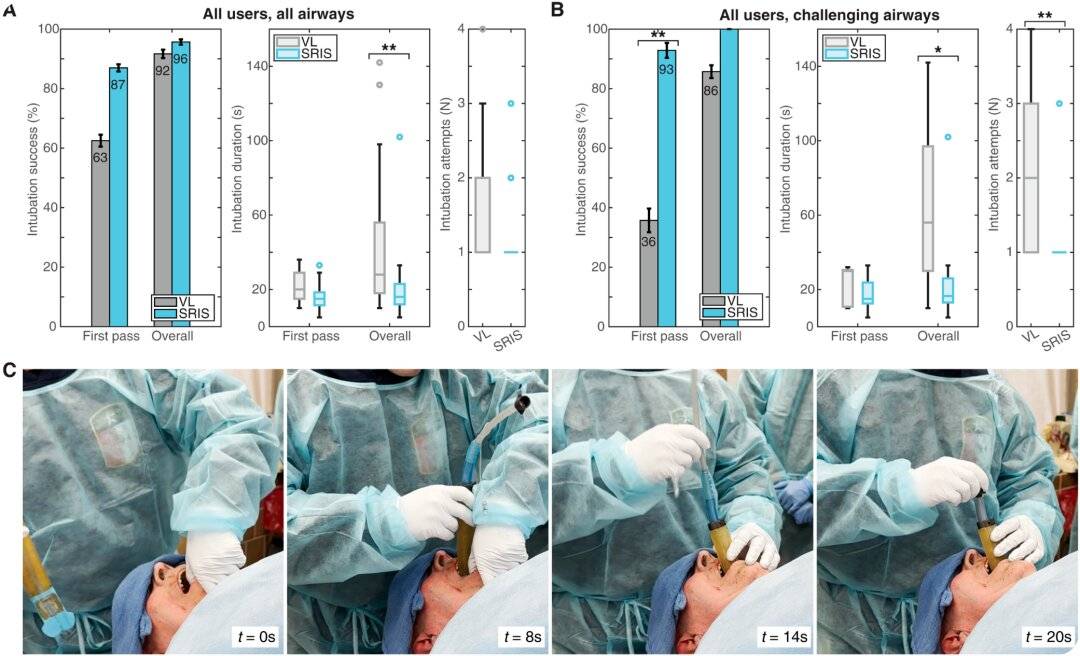
同样条件下使用视频喉镜,成功率是 63%,平均耗时 44 秒。
这项研究已发表在《Science Translational Medicine》上,主要作者 David Haggerty 曾在 Hawkes 实验室完成博士研究,他在 2022 年创办了 Vine Medical Inc. 来推进这项技术的商业化,下一步是启动临床试验,验证设备的安全性。
Haggerty 说要「让气道管理民主化」,也就是让这项本来只属于高级专科医生的操作,变成经过短暂培训的普通急救人员也能完成的技能。
今天,机器人技术的进步未必总表现为更多传感器、更大数据和更复杂模型。有时,关键改进来自一株藤蔓。机械结构承担了感知、导向和缓冲的一部分功能,控制系统因此可以简单一些。


