来源:新浪财经
10月22日,2026可持续全球领导者大会“具身智能的‘最后一公里’:场景落地与价值验证”主题对话在上海举行。微博COO、新浪移动CEO、微博技术委员会主席王巍表示,人形机器人具备环境适配、训练便利和人机协同等方面的现实基础,但人形并非具身智能的唯一答案,更不能将“通用性”简单等同于“长得像人”。
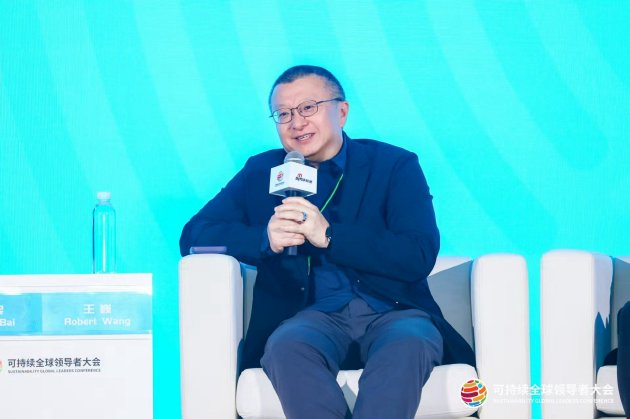
王巍认为,从三个方面看,人形路线具有一定合理性。首先,人类现有的家庭和公共环境大多按照人的身体结构设计,包括门、楼梯以及各类工具和设施。采用与人类相近的形态,可以降低机器人适应现有环境的成本。
其次,当前具身智能训练较多依靠仿真及人类动作数据。通过虚拟现实设备采集人的动作和操作过程,再供机器人学习,人形结构更容易承接和复用这类训练数据。
此外,随着机器人进一步进入生产生活,人机协同将成为重要发展方向。与人类相近的形态有助于降低社会认知和接受成本,也能够为责任划分与监管治理提供更直观的参照。
不过,王巍同时指出,人形具备现实合理性,并不意味着所有机器人都应优先采用人形。“形态追随功能”仍然是工业设计的基本原则,机器人的形态应当由实际任务和应用场景决定,而不是先确定外形,再寻找与之匹配的需求。
“不能把‘通用’简单理解为‘长得像人’。”王巍表示,机器人的通用能力主要来自感知、控制、数据和学习能力的泛化,外形只是实现功能的路径之一。判断一条技术路线是否成立,最终仍要看它能否在真实场景中稳定运行并创造实际价值。
谈及近年来人形机器人快速升温的原因,王巍认为,本轮产业发展在2023年前后明显加速,与新能源汽车产业链的成熟密切相关。新能源汽车产业推动伺服电机、减速器、驱动系统、电池和摄像头等关键零部件快速发展,也为人形机器人提供了更成熟的技术与供应链基础。
“人形机器人的快速发展,并非完全由需求侧推动。供应链成熟和技术供给能力提升,同样发挥了重要作用。”王巍表示,观察具身智能既要看到人形路线的现实基础,也要认识到其当前仍具有鲜明的阶段性特征。未来,机器人究竟采用何种形态,最终仍应回到具体场景、实际功能与商业价值上来。


